机器人一定需要电机吗?3D打印正在打开软体机器人的新方向
这两年,人形机器人有多火,大家应该都感受到了。目前,无论是特斯拉 Optimus、波士顿动力 Atlas,还是国内的宇树机器人,主流人形机器人依然以电机驱动为主。通过电机、减速机构与精密控制系统,机器人能够完成复杂的关节运动。但在灵巧手、柔性抓取和人机交互等应用中,刚柔结合正成为值得关注的技术探索方向。
一只机械手,可以仅通过气压变化,让柔性手指弯曲并完成抓取;一只仿生机器龟,则可以利用内部流体回路,驱动四肢产生类似游泳的动作。这些设计如今已经成为现实。而复杂流道、柔性执行器与软硬结合结构的制造,也为3D打印提供了新的应用空间。
软体机器人,如何实现柔性运动?
与传统刚性机器人不同,软体机器人可以利用硅胶、弹性体等柔性材料,通过气压或液压驱动结构弯曲、伸展和收缩。以气动软体夹爪为例,当压缩空气进入内部气腔,柔性结构在压力作用下发生形变,带动夹爪完成抓取。这种柔顺性使其能够适应不同物体的形状,降低局部接触压力。
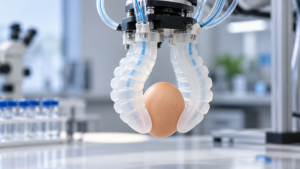
但软体机器人的制造并不简单。内部流道的几何形状、材料的弹性与回弹性能,以及柔性部件和刚性支撑结构的配合,都会影响实际运动效果。在研发过程中,气腔尺寸、壁厚等参数往往需要反复调整。传统开模与装配方式周期较长,而3D打印可以帮助研发人员更快制造功能结构,缩短设计验证周期。
PolyJet:将流体控制回路打印进机器人
在流体驱动软体机器人中,内部通道不仅负责传递气压或液压,也可以与阀门等结构共同形成控制回路。Stratasys PolyJet 多材料3D打印技术,可以在同一打印过程中组合刚性与柔性材料,制造包含复杂内部流道的多材料结构,减少部分独立部件的加工与装配。
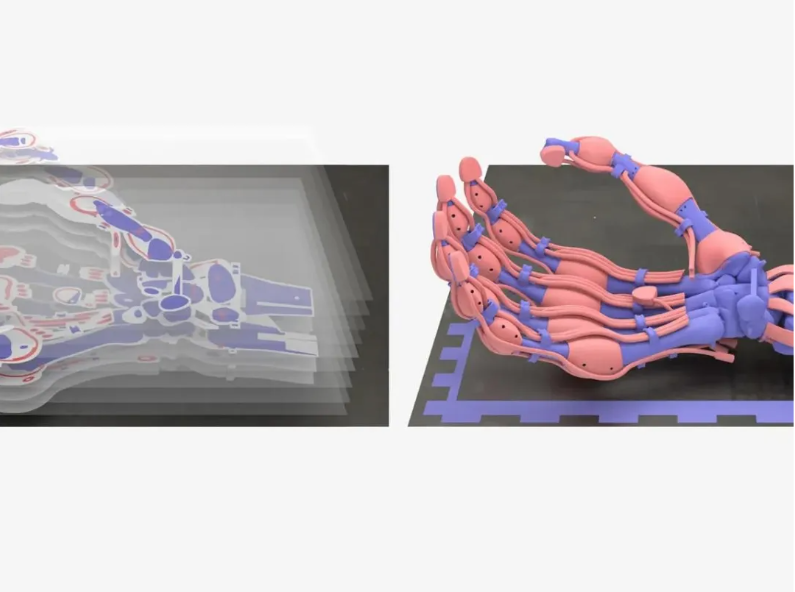
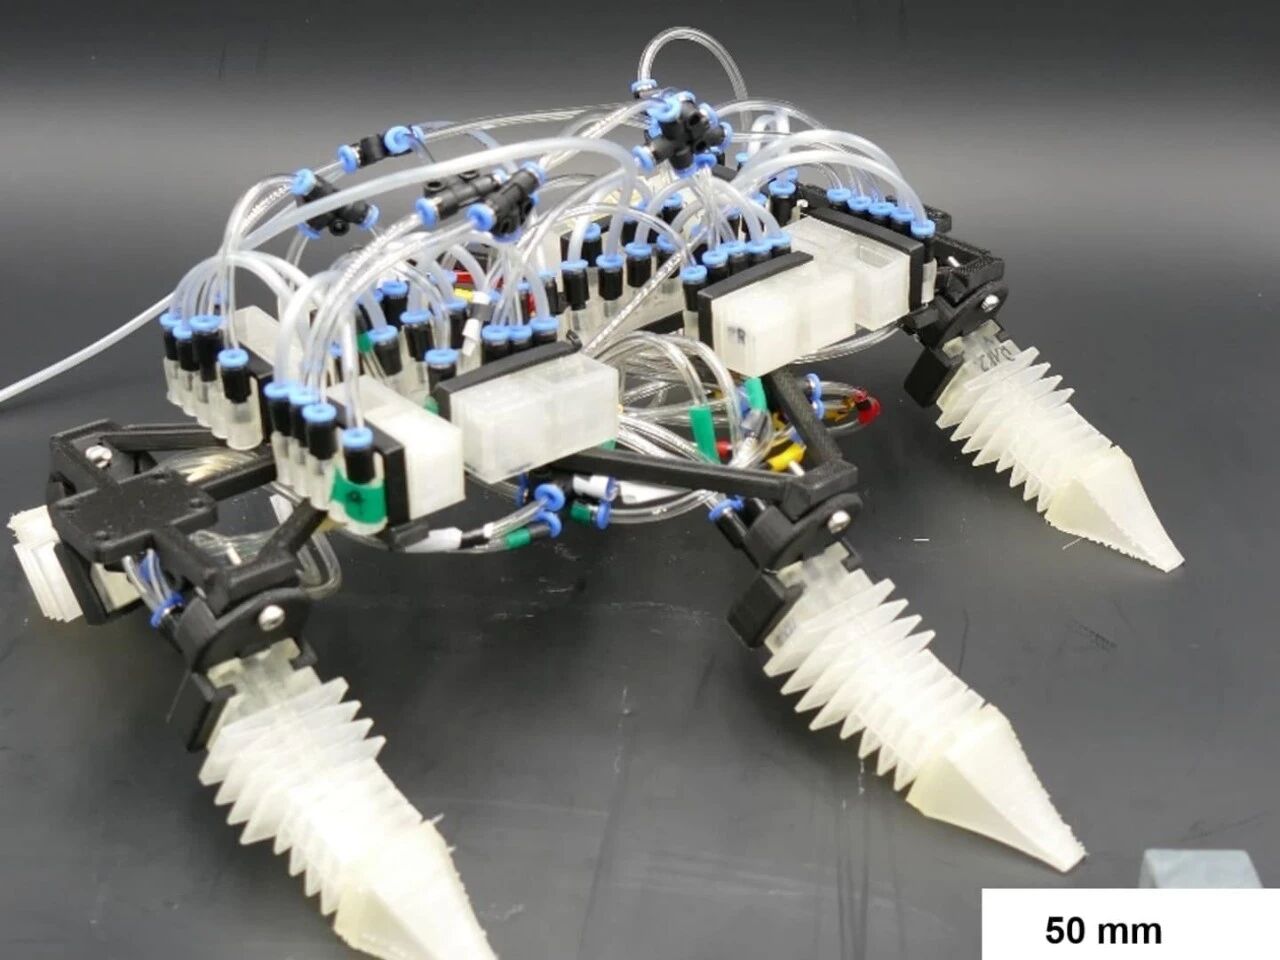
一只会游泳的机器龟,一只会玩游戏的机械手2021年,美国马里兰大学等机构的研究团队在《Science Advances》发表了一项研究,利用 Stratasys PolyJet 技术,制造出集成流体控制回路的软体机器人。研究人员将柔性执行器、刚性结构与流体控制元件集成到打印结构中。其中,一只仿生机器龟能够通过内部流体回路,驱动柔性肢体产生类似游泳的周期性运动。
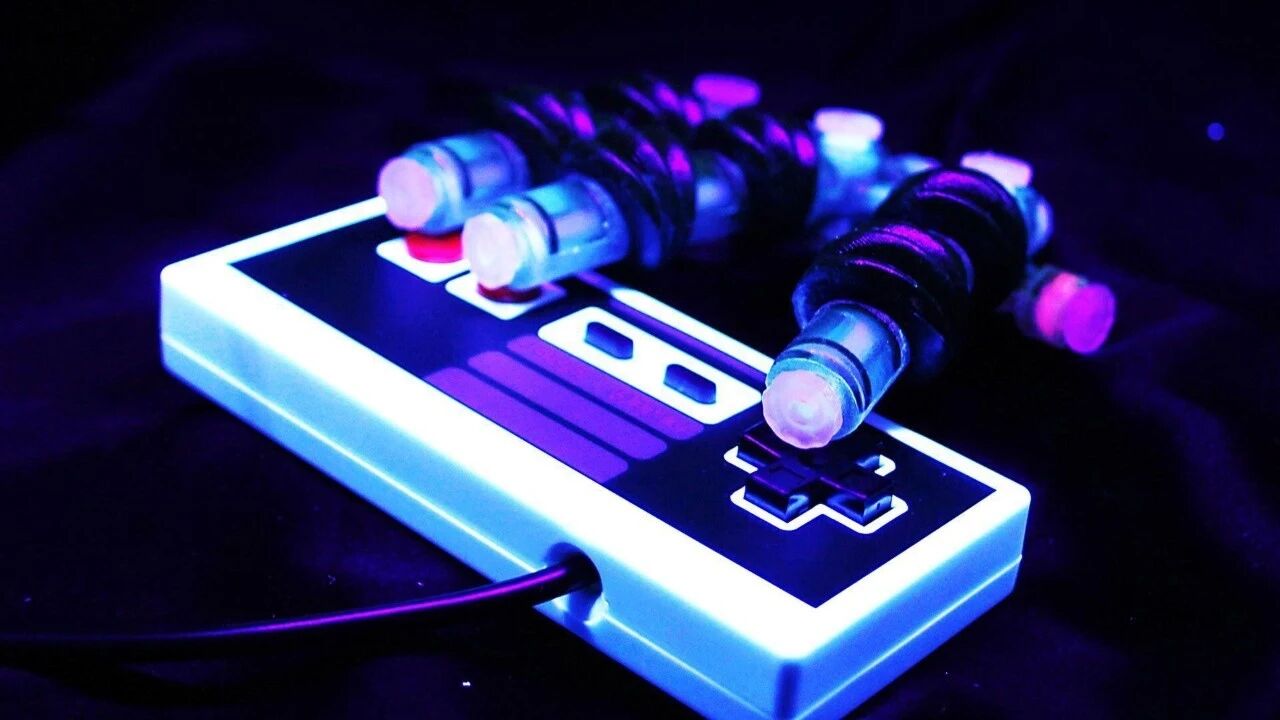
另一只软体机械手则通过流体压力控制手指动作,成功操作游戏手柄,完成初代《超级马里奥兄弟》的第一关。
这项研究展示了 PolyJet 在复杂流道与软硬结构集成方面的能力。研发人员可以通过多材料打印探索不同的流体布局与驱动设计,并在实际测试中持续优化。
P3:让柔性材料成为执行机构
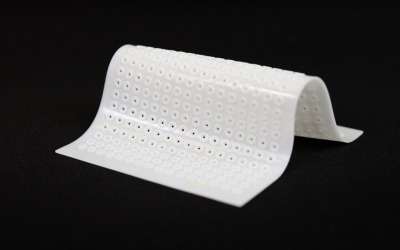
除了复杂的流体控制回路,软体机器人还需要能够真正弯曲、抓取和回弹的柔性执行器。Stratasys P3 DLP 技术支持精密弹性体零件制造,可用于柔性手指、气动夹爪、弹性密封件等功能部件的开发。
Stratasys 利用 P3 技术打印的硅胶气动夹爪,通过内部气压驱动结构变形,实现抓取动作。
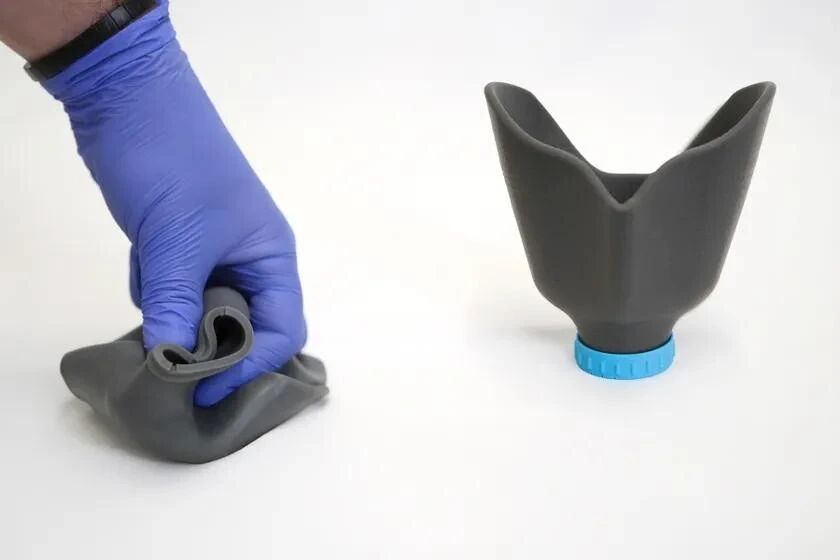
另一项应用采用 P3 Stretch 475 弹性体材料制造柔性夹持工具,利用材料的柔韧性与回弹能力适应工件表面,减少刚性接触带来的影响。
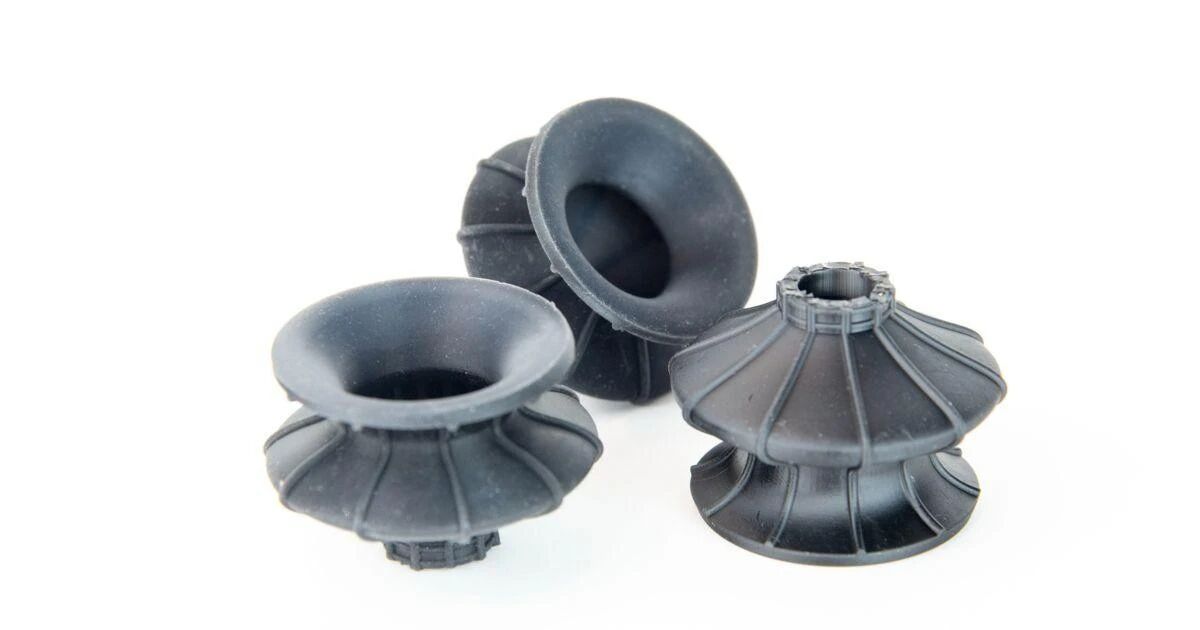
材料同样是实现柔性运动的关键。例如,Stratasys P3 Silicone 25A 是一种 Shore A 25 硬度的真正硅胶材料,具有柔软性与弹性,可用于柔性接触部件及密封结构开发。借助 P3,研发人员能够快速调整柔性结构的腔体形状、壁厚与几何设计,验证其形变、回弹及功能表现,在正式开模前完成更多设计迭代。
刚柔结合,拓展机器人的设计空间
随着机器人进入更加复杂的应用场景,除了运动精度与控制能力,如何实现柔和接触、适应不同形状的物体,也成为值得关注的方向。
刚性结构与柔性结构可以在同一个机器人系统中协同工作。例如,电机驱动的机械臂负责精确定位,末端柔性夹爪则利用材料形变适应物体轮廓,实现更加柔和的抓取。
这也对机器人零部件的材料与制造工艺提出了更多要求。PolyJet 支持复杂流体通道与软硬多材料结构集成,P3 则支持硅胶及高性能弹性体功能件制造。两种技术为柔性执行器、仿生结构及流体驱动机构的开发提供了不同的制造选择。
从刚性运动机构到柔性执行部件,3D打印正在帮助机器人研发团队探索更多功能结构,加快从设计到实际测试的过程。Stratasys 将持续通过增材制造技术,支持机器人领域的研发与应用探索。